 400-099-1872


复刻Microduck,为什么ROBOTIS原厂XL330更能省下后续升级时间?
从官方更新机制、公开训练栈与社区实机案例,看“能走”与“持续迭代”的差别
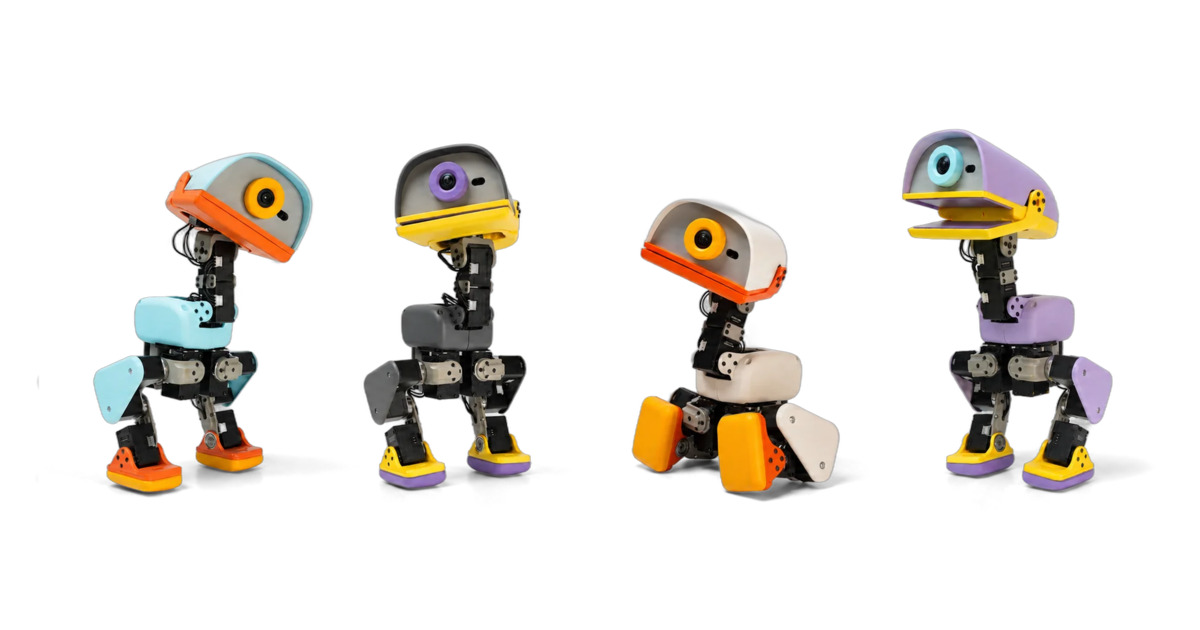
Pollen Robotics Microduck官方产品图
| 核心结论:如果要复用Microduck公开训练栈、减少底层驱动与执行器适配,XL330-M288-T是一条更省时、更容易验证的原厂执行器路线。 |
复刻Microduck,第一次站起来只是入场券。后续更换策略、升级软件、强化学习训练,能否少返工,才决定项目的真实成本。
开源社区已经证明,XL330-M288-T舵机与国产总线舵机路线都有成功可能。问题不应停留在“哪颗舵机更便宜”,而应继续追问:公开策略能否复用?反馈数据能否读取?升级失败能否定位?出问题后有没有成熟工具帮助回滚?
本文不否定任何一条复刻路线,而是把官方文档、实机视频和故障记录放在一起,看清XL330真正能减少哪些工作,又有哪些承诺不能写。
一、官方所说的“升级”,到底升级什么?
Pollen官方Press Kit列出15个电机、50Hz机载策略循环,并强调开放SDK、仿真、强化学习训练与Sim-to-Real部署工具。官方运行时仓库则进一步展示了软件发布、策略部署和整机健康检查之间的关系。1.软件发布包:先验证,再切换
官方updaterd不是简单覆盖文件。发布包需要经过签名与哈希校验,并做兼容性检查;切换新版本后,还要通过升级后的健康检查,异常时恢复旧版本。这里的“兼容性”是软件包、系统与目标配置之间的检查,不是给某颗舵机颁发通用兼容认证。2.运动策略:能下载ONNX,不等于能直接迁移
策略部署还受观测顺序、关节顺序、执行器模型、归一化与运行时配置约束。同一文件在一台机器上能走,不代表换一套执行器后仍有相同的带载响应。3.整机配置:ID、零位、IMU和供电不会被升级包自动修正
官方架构明确了硬件配置。对第三方复刻机而言,舵机ID、零位、方向、控制模式、IMU安装姿态、机械干涉与供电仍需自行验证。使用XL330可以减少执行器差异,但不会把复刻机自动变成官方整机。
官方Press Kit中的Microduck实机合影:讨论升级时,应区分官方整机与第三方复刻机
查看官方图片、参数与MP4素材
| 升级层级 | 官方整机 | XL330路线复刻 | 其他舵机路线复刻 |
| 软件安装 | 官方发布链 | 取决于镜像与运行时 | 取决于社区方案 |
| 公开策略复用 | 官方设计目标 | 同执行器路线,概率更高但仍需验证 | 通常需驱动、标定和动力学适配 |
| 步态保持一致 | 整机验证范围 | 仍受零位、机械、供电影响 | 执行器变化可能改变步态 |
| 健康检查与回滚 | 官方系统机制 | 不因使用XL330自动获得 | 由所采用软件方案决定 |
一句话:XL330减少的是执行器不确定性,不是替复刻机签发“官方升级通行证”。
二、为什么换一颗舵机,有时要重新适配一套步态?
官方microduck_rl采用XL330的BAM M6执行器模型,策略以50Hz训练。更换舵机,可能同时改变控制方式、带载速度、摩擦、齿隙、命令延迟、反馈语义、质量分布与供电需求。策略训练时面对的物理对象变了,原有动作就不再天然成立。
ROBOTIS DYNAMIXEL XL330-M288-T:18g、288.4∶1减速比、TTL半双工、Protocol 2.0
XL330-M288-T官方采购链接
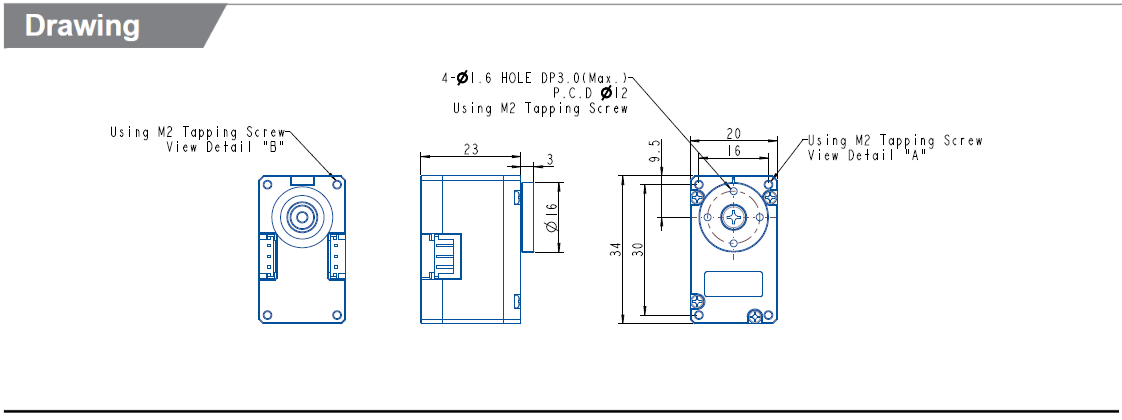
XL330-M288-T官方机械图:结构尺寸只是兼容的一部分,反馈与动态响应同样重要
ROBOTIS官方产品资料
XL330路线真正减少的四类工作
• 协议与驱动:可沿用DYNAMIXEL Protocol 2.0、控制表和现有工具链,不必先为另一套寄存器重写底层。• 结构与反馈:按对应XL330结构件、舵盘与总线设计核对,位置、速度、电流、PWM、电压和温度等反馈有明确手册。
• 执行器建模:与公开训练栈的XL330执行器模型同路线,减少重新辨识摩擦、延迟和带载响应的工作。
• 故障定位:可借助DYNAMIXEL Wizard、U2D2等工具做单颗扫描、控制表备份、固件管理与数据观察。
因此,XL330的价值让复刻者把更多时间用于整机标定和策略研究,而不是先解决执行器底层差异。
三、成功路线不同,踩坑位置却高度相似
案例一|XL330个人复刻:从站不稳到行走、坐站与翻跟头
一篇个人复刻记录采用15颗XL330-M288-T、Radxa ZERO 3W与Robot HAT C1。作者保留了从早期需要手扶,到后来行走、转弯、坐下、起身和翻跟头的实机记录。这个案例说明XL330路线能够复用公开资料跑通,但成功仍来自装配、标定和反复调试。
XL330个人复刻实拍:正面侧面与侧后方。来源为作者非官方个人研究记录
阅读完整复刻记录 | 观看B站实机视频
案例二|国产总线舵机:实机已经跑通,但成功来自完整适配链
开源社区项目于2026年10月24日公开了站立、桌面行走和前滚翻后起身验证。该项目并非只更换15颗舵机,还同时提供专用结构资料、复刻镜像、Studio网页中控、IMU标定和训练平台。这是“换执行器后重做一条完整路线”的典型案例。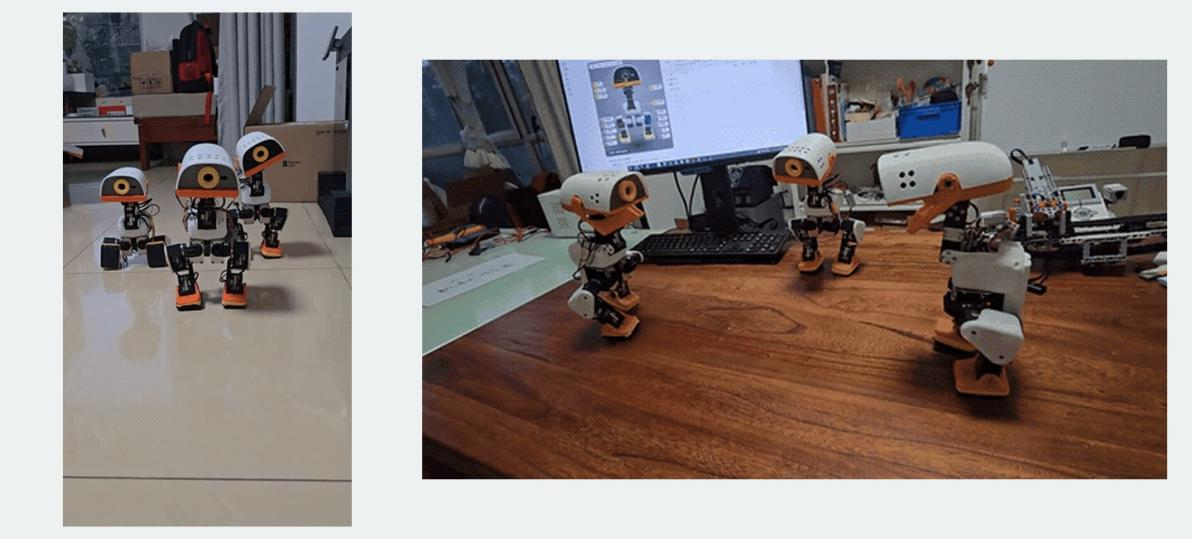
社区实机预览帧:前滚翻后起身与桌面行走4
打开项目原始仓库 | 前滚翻MP4
更有价值的是该项目公开的失败记录:移动电源过流后退回5V、细线带载压降;IMU安装偏差导致模型接管后猛冲;BNO085接线接触不良引发IMU过期与卸力;膝盖在HOME姿态下被体重压弯5°~9°。这些问题都不能靠“舵机可以转动”来排除。
案例三|RDK X5 Duck:先固定成功基线,再逐步扩展
RDK X5 Duck手册展示了主控、驱动和电池全部装机后的短距离前进原型,同时明确长距离、复杂地面和全身RL闭环仍需后续验证。这样的边界意识很重要:一次动作成功不等于所有工况都已验收。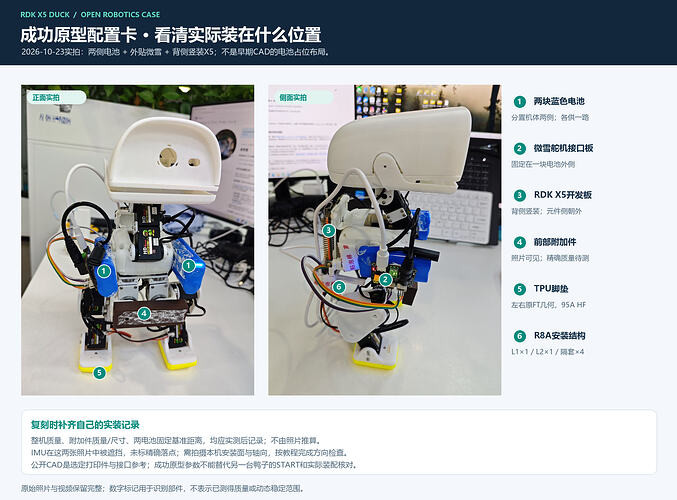
RDK X5成功原型配置卡:实物照片用于确认板卡、电池和线束位置,而不是从照片反推全部参数
查看完整复刻手册 | 查看第6楼视频与实拍
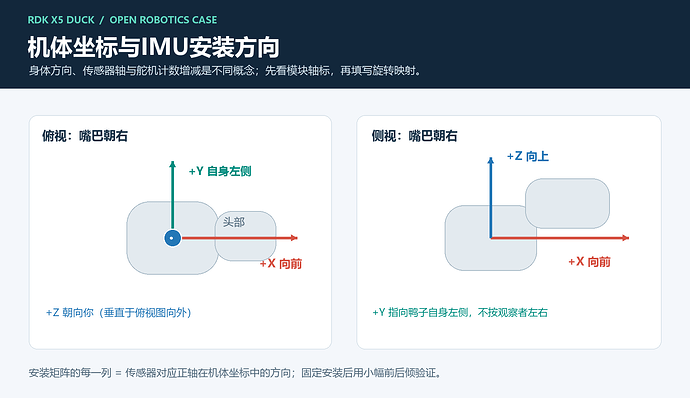
同一手册中的IMU方向图:坐标与安装方向错误,可能被误判为策略或舵机问题
查看IMU与排错章节
补充证据|同样61维→14维,不同执行器仍要分别建模
microduck国产总线舵机分支保留了61维观测、14维动作和关节顺序,同时为国产总线舵机增加执行器近似模型。作者明确说明,部分参数仍是基于规格书的暂定值,增益、摩擦、惯量和延迟仍需实测,官方策略直接向国产总线舵机迁移尚未得到验证。仓库还提供XL330与国产总线舵机同策略对比演示,适合用来说明“接口相同不等于表现相同”。四、真正减少返工:XL330路线的升级验收闭环
如果选用XL330,重点不应是“装上能不能动”,而应是:能否利用同一路线的模型、控制表和工具链,把每次升级变成可记录、可比较、可回滚的过程。| XL330的优势:升级前有控制表与配置备份,升级中有总线、反馈和电压记录,升级后有健康检查与旧策略回退。它不是免调试,而是让调试更有抓手。 |
第一步|冻结一份可恢复的XL330健康基线
• 记录运行时版本或commit、策略文件及哈希,保留上一版可工作的ONNX。• 用DYNAMIXEL Wizard或等效工具备份舵机控制表,记录固件版本、ID、波特率、控制模式、零位与方向。
• 保存IMU安装姿态、机械版本、供电方案和一次成功动作的完整视频。
• 记录健康状态下的总线扫描、关节反馈、带载电压、温度与控制循环表现。
对XL330用户而言,控制表备份、固件管理和标准化反馈是现成工具能力。与需要先解决自定义协议和寄存器映射的路线相比,这一步通常更直接。
第二步|先验收通信,再允许舵机上力矩
• 新舵机先单颗配置,再接整条总线;确认ID唯一、目标波特率一致,不以一次“扫不到”直接判定损坏。• 读取位置、速度、电流、PWM、电压和温度,确认不是只有Goal Position可写,而反馈链却缺失。
• 检查左右支路、共地、插头与线束;全部无回复和单侧缺失应走不同排错分支。
第三步|架空验证执行器一致性
• 逐关节做小幅动作,核对方向、零位、机械干涉和实际反馈;更换单颗舵机时只改变这一项。• 观察跟随误差、电流、异常声响与温升。膝盖等重点承重关节,应在站立前确认没有持续顶死。
• 同一型号也不等于零个体差异,不能把原厂舵机当成免标定理由。
第四步|策略接口与实机动作分开验收
• 使用项目规定的导出脚本,确认观测归一化已嵌入ONNX,并核对61项输入、14个关节输出及关节顺序。• 先验证旧策略仍可运行,再切换新策略;若新旧都异常,优先查硬件与配置,不要继续堆叠模型变量。
• 按站立、低速小命令、单轮、连续2/3/5轮推进,记录真实位移和完整起停视频,而不是只拍最成功的几秒。
第五步|升级后健康检查,失败就回到已知好版本
• 一次只升级一个软件包或一个策略,不同时更换舵机、供电和IMU。• 升级后重新检查全部ID、IMU有效性、控制循环、关节误差和温度;通过后再保留新版本。
• 失败时恢复旧软件、旧策略和旧配置,再比较日志。回滚是工程流程,不是项目失败。
| 升级后现象 | XL330路线优先检查 | 应保留的验收证据 |
| 全部舵机无回复 | 舵机电压、共地、ID、波特率、总线插头 | 扫描结果、供电照片与电压记录 |
| 能站立但行走异常 | IMU方向、关节零位、策略哈希、旧策略对照 | 监控日志、完整起步视频 |
| 膝盖下塌或持续顶死 | 目标与实测位置、电流/PWM、机械干涉、带载电压 | 跟随误差、温升与静态站立记录 |
| 动作中重启或掉线 | 动力电源与USB供电是否混用、线束压降、支路接触 | 带载电压和故障发生时刻日志 |
| 只有新策略异常 | 导出路径、归一化、61→14接口、关节顺序 | ONNX检查结果与旧策略回退记录 |
XL330供电底线:控制板能承受,不代表舵机能承受
XL330-M288-T手册标注输入3.7~6.0V、推荐5V。OpenRB-150的VIN范围更宽,并不意味着可以把同样电压直接加到XL330上。ROBOTIS还明确提醒,USB不适合动态电机高负载供电,高速度或高扭矩应用应使用合适的端子外部供电。社区中出现的2S电池直供XL330接法,应作为风险案例阅读。首次上电要核对实际电压、极性、线径与保护,异常发热、异味或异响时立即断电。
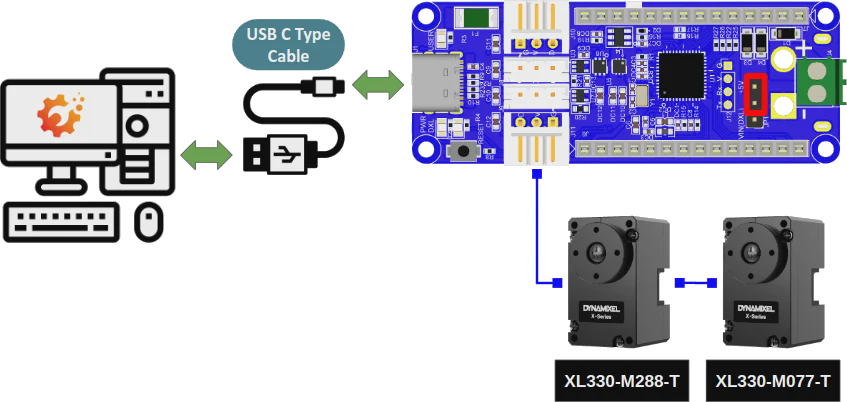
OpenRB-150与DYNAMIXEL连接示意:通信、控制板供电和舵机动力供电必须分别核对
OpenRB-150官方供电与接口说明
五、采购怎么选:把舵机放进路线,而不是只比较单价
更适合优先选择XL330-M288-T的客户
• 希望尽量复用Microduck公开训练栈与XL330执行器模型,把主要时间用于策略和整机研究。• 已经采用XL330对应的结构件、舵盘和总线设计,不希望重新验证另一套机械与反馈体系。
• 重视控制表、反馈数据、固件管理和开发工具,希望后续故障有标准工具可定位。
• 高校、科研和教学项目需要可复现的配置记录,希望降低不同批次、不同执行器路线带来的额外变量。
可以考虑其他舵机路线的客户
如果已经有持续维护的社区整机方案,并具备驱动适配、执行器实测、模型修改和策略重训能力,其他舵机路线同样可以做成功。关键是采用该方案完整、匹配的结构、镜像、供电和标定流程,而不是只替换采购清单中的一项。| 最不建议:用一个项目的打印件、另一个项目的镜像、第三种舵机和第四份供电图拼机,再期待公开策略直接运行。 |
14/15颗与调试套装,按实际BOM选择
• 14颗:常见方案对应14个策略控制关节,是否包含嘴部需按具体BOM核对。• 15颗:常见完整配置是在14个运动关节外增加嘴部舵机,不代表行走性能更强。
• U2D2电脑调试版:适合单颗配置、控制表备份、扫描与数据观察;U2D2本身不给舵机供电。
• OpenRB-150脱机控制版:适合基础嵌入式控制与总线调试,不能直接等同完整Microduck强化学习主控。
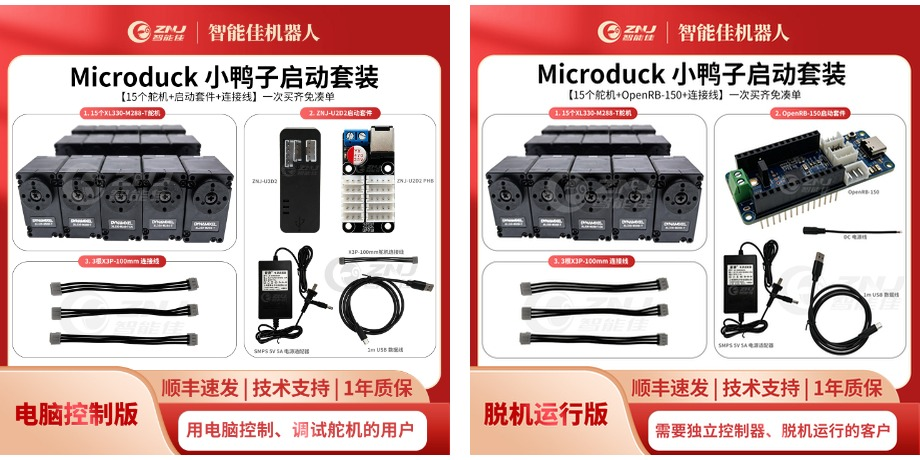
智能佳XL330-M288-T套装实拍:左为U2D2电脑控制版,右为OpenRB-150脱机运行版;具体配置以下单页面为准
查看XL330-M288-T官方手册
智能佳可按单颗补配、14颗运动关节、15颗完整配置,以及U2D2或OpenRB-150控制需求提供对应选择。选型时先确定复刻路线,再核对数量、线材、供电与主控,通常比单纯比较一组堵转扭矩更能减少后续返工。
六、原始图片、视频与技术资料索引
官方资料
1.Microduck官方Press Kit:产品原图、MP4与参数2.官方运行时架构:50Hz控制、15颗舵机与明确硬件配置
3.官方updaterd:签名、哈希、兼容性、健康检查与回滚
4.官方microduck_rl:BAM M6、61维观测、14维动作与ONNX导出
5.ROBOTIS XL330-M288-T官方手册
6.OpenRB-150官方供电、接口与Wizard说明
XL330路线实机证据
7.个人XL330复刻完整记录与供电风险说明8.B站:XL330复刻行走、坐站与翻跟头实机视频
9.OpenMicroDuck舵机选型与官方/社区证据分级
结语:原厂舵机的价值,是让后续迭代少一点未知
不同舵机路线都有成功可能。选择其他舵机不等于失败,选择XL330也不意味着可以跳过装配、标定与验证。真正需要比较的是:为了复用一套公开策略,还要额外完成多少驱动、反馈、执行器辨识和实机排错。对重视研发时间、复现性和长期维护的用户,ROBOTIS原厂XL330-M288-T的价值不只是单颗舵机参数,而是与公开训练栈同路线、具有明确控制表和成熟工具链,让每一次升级都更容易留下证据、定位问题并恢复已知好状态。
把预算花在真正想研究的问题上——这或许才是原厂执行器路线最实际的省时之处。