 400-099-1872


从无线缆结构到步态调试:拆解8颗XL330驱动的开源四足平台
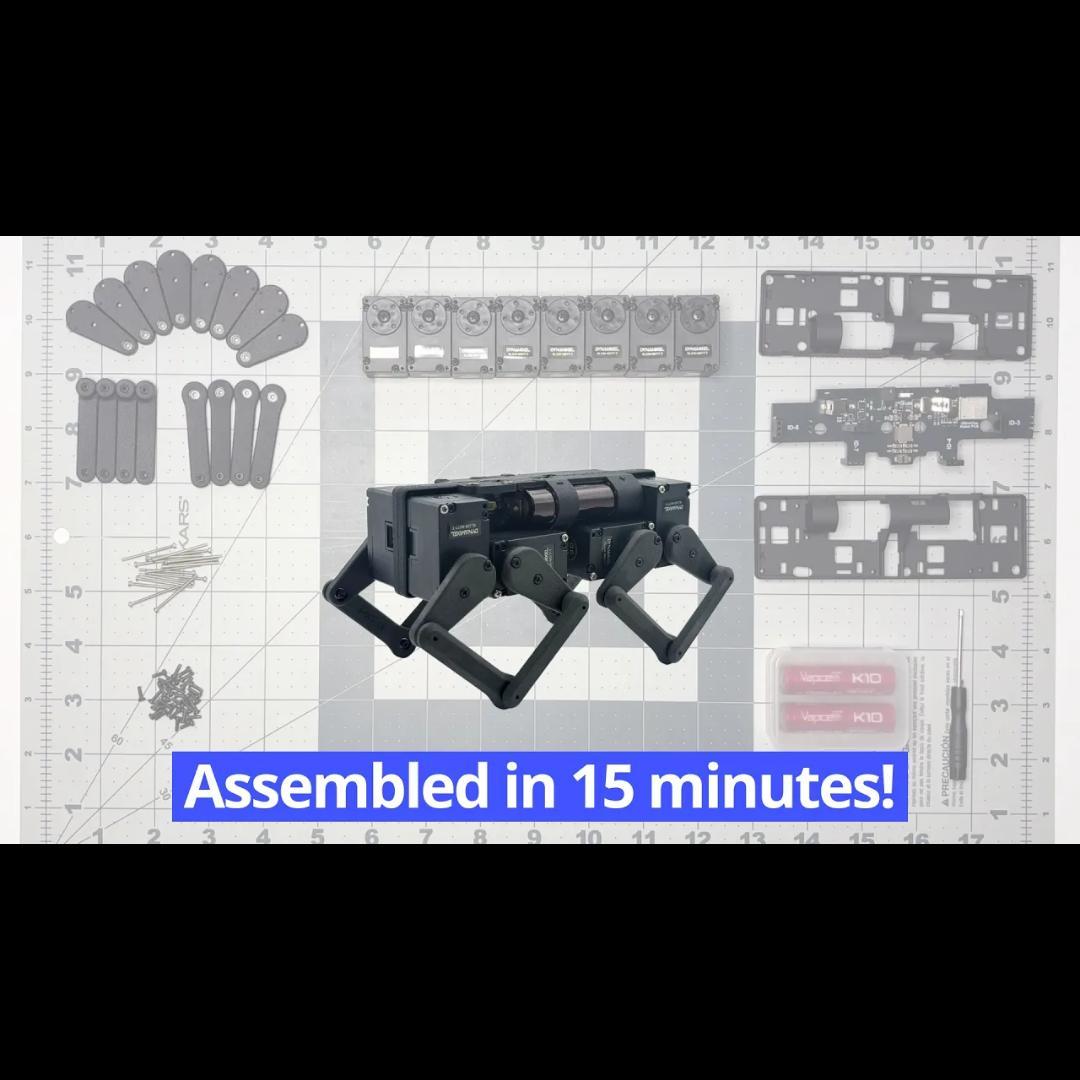
原始Q8bot实机。图:Eric Yufeng Wu/Q8bot论文
视频里的Q8botOne凭借慢跑、跳跃和小巧机身吸引了不少关注。它的核心执行器是8颗ROBOTIS DYNAMIXEL XL330-M077-T;而在它之前,原始Q8bot已经把结构、PCB、固件、控制软件和装配教程公开,给想亲手搭建的人留下了一条完整路线。
这台机器人真正值得研究的,不只是“会动”,而是用8个可寻址的智能关节、一个中央PCB和四条并联连杆腿,把微型四足的结构、通信与控制压缩到接近手机的尺度。
| 项目维度 | 原始Q8bot公开信息 |
| 关节与执行器 | 8自由度;8颗XL330-M077-T |
| 整机特征 | 约220 g;站立高度约7 cm;无线缆中央PCB结构 |
| 适合用途 | 机器人教学、步态与结构实验、二次开发 |
版本提示:下文复刻流程以原始Q8bot开源仓库为准;Q8botOne是后续升级项目,两个版本的BOM、结构与固件不应直接混用。
一、为什么这套微型四足选择XL330-M077-T?
在Q8bot的公开设计中,8个关节采用XL330-M077-T舵机。对这台约220 g的微型四足而言,执行器既要装进紧凑腿组,也要兼顾动态动作所需的速度与扭矩;数字通信和位置反馈,则让逐关节配置、状态读取与后续调试有了统一入口。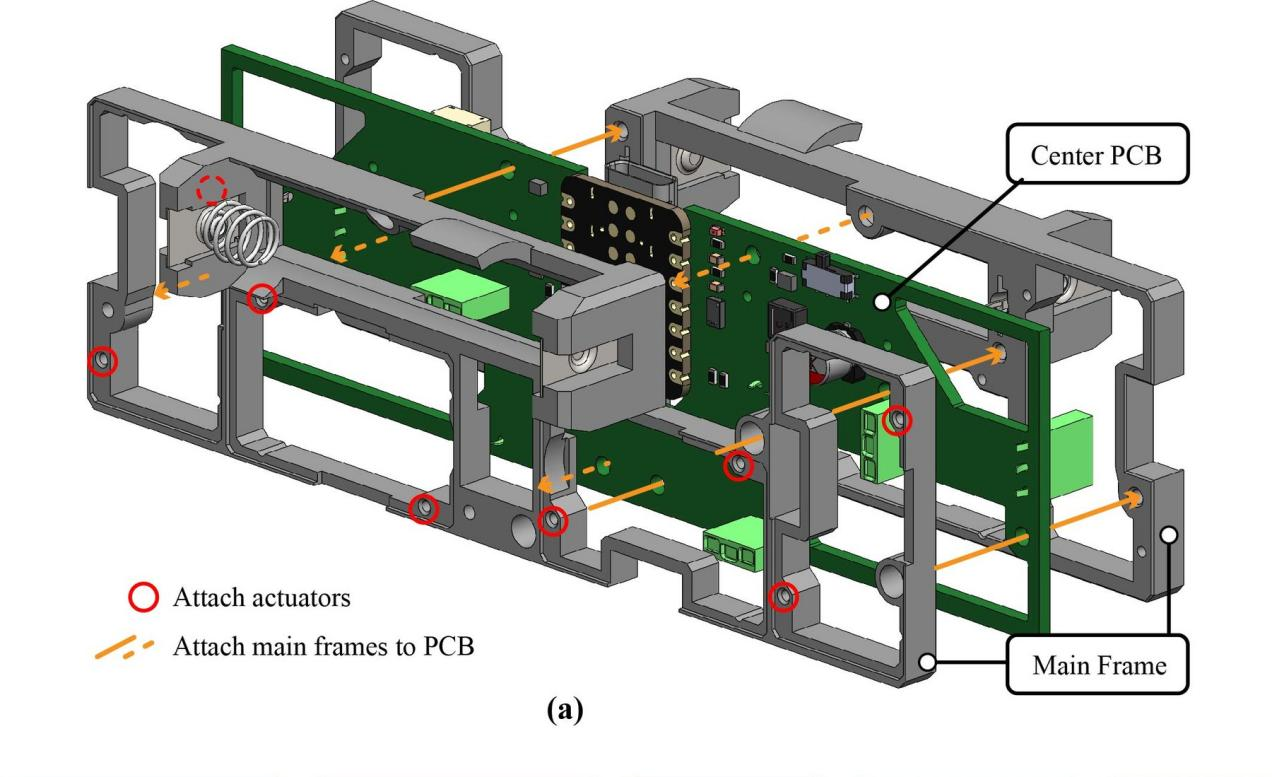
中央PCB兼作电气背板与结构“脊柱”,执行器直接汇入整机。图:Q8bot论文
● 共享总线,逐颗寻址。8颗舵机通过DYNAMIXEL TTL总线通信,原项目按ID 11—18配置关节。目标角度、状态读取和参数调整都能围绕具体关节展开。
● 无线缆不是“少接线”这么简单。原设计利用XL330背部三针接口与中央PCB排针连接,减少活动线束、接插件和装配差错,也让机身更紧凑。
● 数字关节更利于调试。出现单腿不动作、方向错误或通信异常时,可以沿“供电—总线—ID—机械零点—控制命令”逐层定位,而不是只怀疑舵机好坏。
● 选型直接影响步态。减速比、带载速度、扭矩和反馈方式都会进入整机的机械与控制假设;同属XL330系列,不代表不同减速比版本可以无条件互换。
复刻选购要点:原始Q8bot公开BOM对应8颗XL330-M077-T,而不是Microduck常见的XL330-M288-T。下单前应同时核对型号后缀、数量、项目硬件版本与固件配置,避免“系列相同、关节特性不同”带来的返工。
二、想复刻,先准备的不只是8颗舵机
原始Q8bot的开源资料包括BOM、STEP/STL、Gerber、原理图、装配说明和软件。其标准配置以8颗XL330-M077-T为执行核心,同时需要中央PCB、两块ESP32C3控制端、打印结构件、12颗692ZZ轴承和2节符合项目要求的14500锂电池。
原项目装配物料:8颗XL330、中央PCB、打印件、轴承与螺钉。图:Q8bot装配教程
| 复刻模块 | 开工前要确认的内容 |
| 执行器 | 8颗M077-T;新舵机可按教程依次配置ID 11—18 |
| 机械结构 | 左右镜像腿组、12颗轴承;使用教程指定的M2×6 mm螺钉 |
| 电子与供电 | 中央PCB、机器人端与电脑端控制板、电池极性及焊接质量 |
| 软件资料 | 电机配置、机器人与控制器固件、Python控制程序 |
● 先锁版本,再打印和采购。硬件文件优先从仓库最新Release获取;不要拿旧视频中的零件图搭配新PCB。
● 对称复用,降低制造复杂度。作者设计手记强调,许多定制件通过对称复用减少独特零件数量;这与中央PCB无线缆思路一致——少一种零件、少一条线束,就少一个采购与装配变量。
● 先做单腿与架空测试。腿组装反、轴承不到位或机械零点错误,都可能在落地后被放大;首次上电应让足部离开桌面。
| 安全提醒:原项目的无线缆装配涉及拆卸舵机后盖、直插排针和电池焊接。请严格按对应版本教程断电操作,不要带电插拔,也不要把普通AA电池当作14500锂电池使用。 |
三、从“装好了”到“跑起来”,控制链路要分层验收
原始Q8bot目前主要由电脑完成步态生成和运动学计算,再通过ESP-NOW把关节角度发给机器人端ESP32C3,后者经TTL总线控制8颗XL330。理解这条链路,比死记启动命令更有助于排错。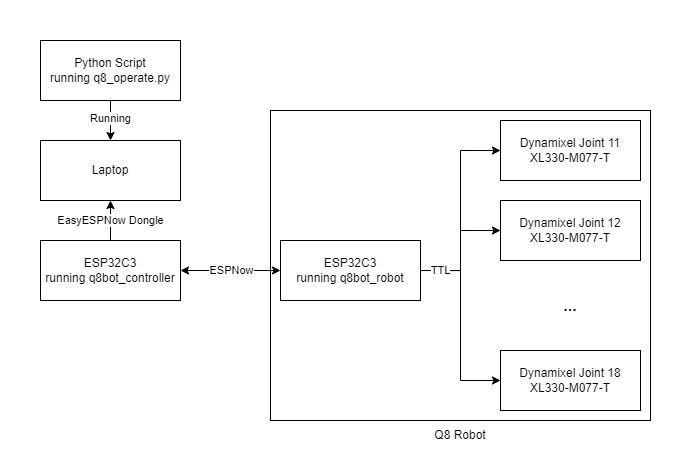
原项目软件链路:Python电脑端 → ESP-NOW → 机器人端 → TTL关节总线。图:Q8bot软件教程
● ① 电机配置独立通过。新舵机按ID 11—18顺序接入;复用旧舵机时,应按项目提供的手动配置方式处理,不要让历史ID、波特率或参数成为隐患。
● ② 机器人端与电脑端分别烧录。两端固件职责不同;课堂或多机场景可优先采用项目建议的固定配对方式,减少串机与重新配对。
● ③ 先确认通信,再确认步态。若Pygame窗口已打开而机器人不动,先重启机器人、重插控制端并检查配对,再排查Python环境与控制命令。
● ④ 最后进行落地运动。架空确认各关节方向、初始姿态与左右腿组,再逐步测试行走、转向和跳跃;低电量时先充电,不把供电压降误判为机械故障。
跑通后的第一个实验:固定其余条件,只改变步频、步幅或足部着地时间中的一项,记录机身姿态与运动效果,再一次只改一个变量。ROBOTIS对Q8botOne的官方介绍也建议从单一动作、单一变量开始;这种方法同样适合作为原始Q8bot的步态调试习惯。
四、XL330-M077-T:参数速览与选购核对

XL330-M077-T实物
基本参数|ROBOTIS官方手册
尺寸/重量:20 × 34 × 26 mm/18 g
减速比:77.5∶1
工作电压:3.7—6.0 V(推荐5.0 V)
空载速度:383 r/min(5.0 V)
堵转扭矩:0.215 N·m(5.0 V)
位置反馈:12位非接触绝对编码器,4096脉冲/转
通信接口:TTL多点总线,支持逐颗寻址与状态读取
注:速度与扭矩为5.0 V条件下的手册标称值,不等同于腿组持续带载能力。
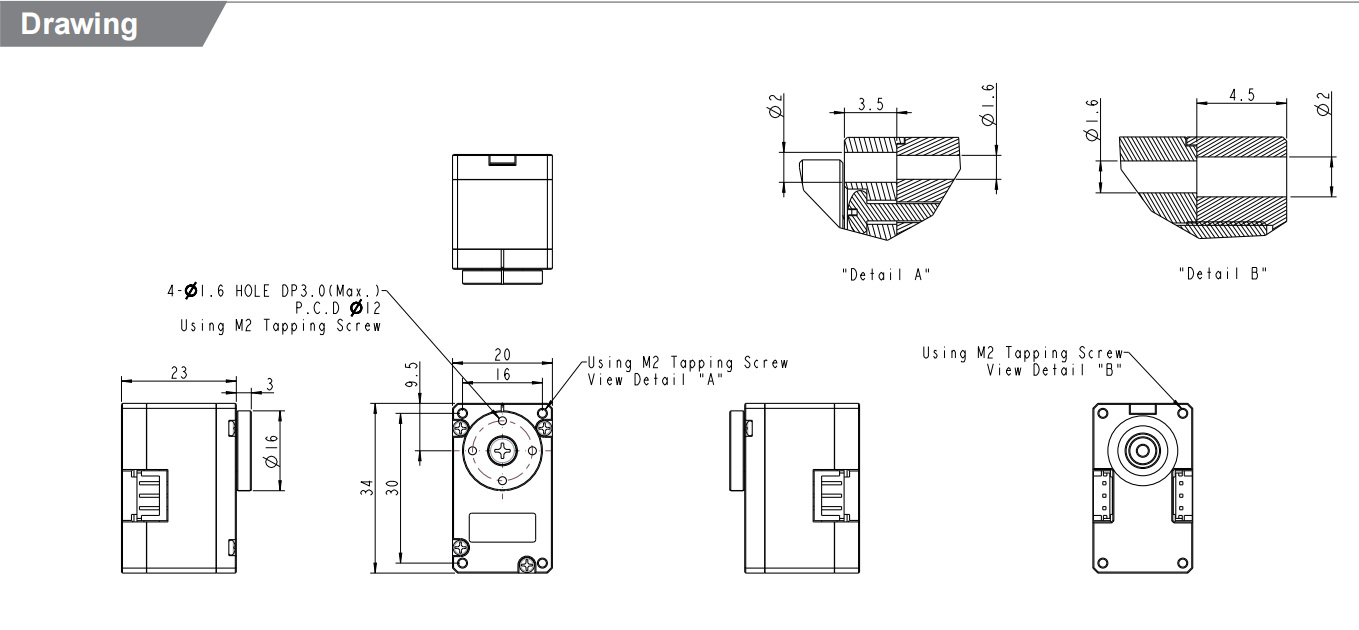
XL330-M077-T外形与安装尺寸。图:ROBOTIS官方资料
如果正准备按原始BOM搭建,建议先把8颗XL330-M077-T列入核对清单。智能佳提供ROBOTIS DYNAMIXEL XL330系列产品与选购咨询;带着项目版本和BOM确认型号,往往比装机后再排查“舵机是否兼容”更省时间。
如果关注的是Q8botOne套件而非原始复刻,ROBOTIS官方介绍特别提醒:文中所述套件不含8颗DYNAMIXEL执行器,套件与整机是不同包装,应以当前页面清单为准。
复刻Q8bot执行器选购
进入智能佳淘宝选购页|下单前请核对XL330-M077-T
开源资料、视频与规格入口
01 Q8bot开源仓库|代码、说明与Release入口
02 零部件采购与BOM说明
03 机器人装配教程
04 软件设置与常见问题
05 Q8bot设计论文|结构、执行器与测试数据
06 详细搭建视频
07 Q8bot能力演示视频
08 Q8botOne后续升级项目|用于区分版本
09 作者设计手记|结构迭代与制造考虑
10 ROBOTIS官方介绍|实验玩法与套件提示
11 Hackster报道|Q8botOne控制端与扩展接口
12 XL330-M077-T官方规格手册|参数、尺寸与控制表
图片与内容来源:Q8bot项目论文、作者公开教程与设计手记、ROBOTIS官方介绍及规格手册、Hackster报道。开源代码与硬件资料的再使用,请同时遵守对应许可与署名要求。